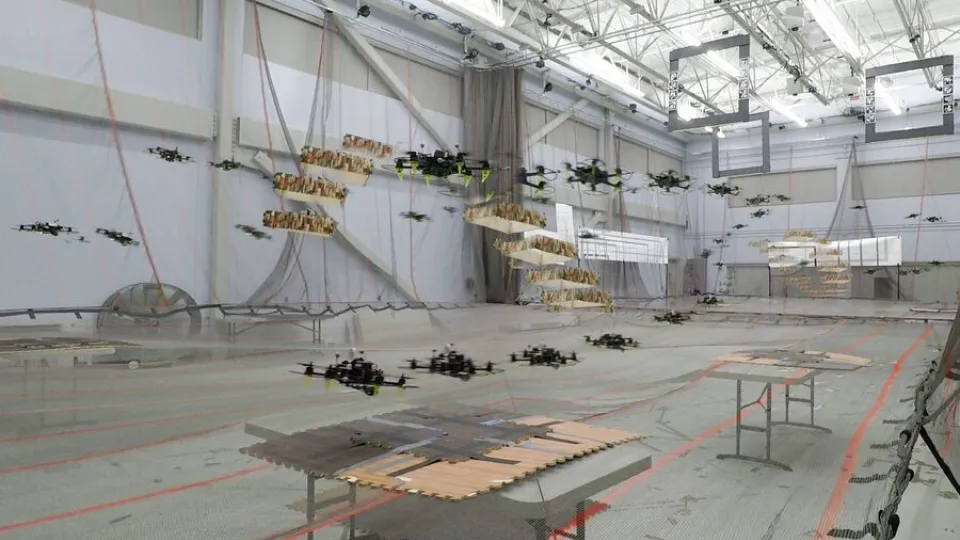
به گزارش کارگروه فناوری اطلاعات سایبربان از پایگاه اطلاعرسانی تکاکسپلور، وقتی چند پهپاد در حال پرواز در یک محیط بسته هوایی مانند محیط یک گلخانه برای پاشیدن آفتکشها هستند، همواره خطر برخورد آنها به یکدیگر وجود دارد.
محققان موسسه فناوری ماساچوست (ام، آی، تی) آمریکا، برای جلوگیری از برخورد احتمالی و پرهزینه پهپادها سامانه ای به نام مادر (MADER) در سال ۲۰۲۰ ارائه کردند که این سامانه چندعاملی مسیر حرکت چندین پهپاد را قادر میساخت تا به شکل بهتر و بدونبرخورد مسیرها را بیابند و طی کنند. هرسیستم عاملی مسیر مشخصی را به پهپادهای تحت نظر خود نشان میدهد، سیستمهای عامل هر کدام مسیرهای یکدیگر را در نظر میگرفتند تا پهپادها بهم برخورد نکنند.
اما وقتی این گروه از محققان این سامانه را روی پهپادهای واقعی آزمودند، پی بردند اگر یک پهپاد اطلاعات لحظهبهلحظه از مسیرهای پهپادهای دیگر نداشته باشد، ممکن است مسیری را انتخاب کند که در نهایت به برخورد آنها منجر شود. محققان سیستم را بازنویسی کردند و اکنون نسخهای تقویتشده از آن ارائه دادند که همان قابلیتهای سیستم چندعاملی قبلی را دارد و حتی وقتی ارتباط بین سیستم عاملهای چند پهپاد تاخیر داشته باشد برخورد بین آنها رخ نمیدهد.
کوتا کوندو، دانشجوی مقطع تحصیلات تکمیلی هوافضا در موسسه فناوری ماساچوست میگوید: سیستم مادر به شکلی عالی در شبیهسازی عمل کرد، اما در فضای واقعی سختافزاری آزموده نشده بود؛ بنابراین ما تعدادی پهپاد ساختیم و آنها را به پرواز دراوردیم. پهپادها باید برای تسهیم اطلاعات مسیرها با هم ارتباط داشته باشند، اما وقتی پرواز آغاز میشود، به سرعت متوجه شدیم ارتباطات بین پهپادها تاخیر دارد و همین امر سبب شکست کل سیستم میشود.
الگوریتم توسعه داده شده به دست کوندو و همکارانش یک مرحله را به نام کنترل زمان تاخیر اضافه و با بقیه بخشهای سیستم ترکیب کردند. پهپاد در این زمان به اندازه مشخصی و پیش از اینکه مسیر جدیدی را بپیماید تاخیر میکند. اگر پهپاد اطلاعات مسیری اضافی را از پهپادهای دیگر دریافت کند، مسیر جدید خود را تغییر می دهد یا ترک و فرایند بهینهسازی را دوباره آغاز میکند.
آزمایش این سیستم جدید را کوندو و همکارانش هم به شکل واقعی و هم شبیهسازی، ۱۰۰ درصد در تولید مسیرهای بدونبرخورد بین پهپادها موفق بود. با اینکه حرکت پهپادها کُندتر بود، هیچ سیستم عامل دیگری نمیتواند حرکت پهپادها را بدون برخورد پیش ببرد.
کوندو الگوریتم و مقاله علمی برای ارائه آن را با گروهی از محققان و دانشجویان مقطع پسادکتری نوشته و قرار است در همایش بینالمللی رباتها و اتوماسیون ۲۹ مه تا ۲ ژوئن (۸ تا ۱۲ خرداد) به شکل رسمی ارائه شود.

مطالب پربازدید

1405/07/19 - 19:06-
جرم سایبری
حمله هکری به پلتفرم ارتباطات دفاعی استرالیا
هکرهای باجافزار به پلتفرم ارتباطات دفاعی استرالیا موسوم به سرویس «ForceNet» حمله کردند.

1405/06/18 - 20:26-
ایران
از آسمان تا اعماق دریا؛ شکار زیردریایی پیشرفته آمریکا توسط ایران
از آسمان تا اعماق دریا؛ ایران با ارتقای یک تکنیک پیروز، زیردریایی پیشرفته آمریکا را شکار کرد.

1405/07/28 - 19:57-
جنگ سایبری
حمله سایبری به یکی از شرکتهای مهم رژیم صهیونیستی /فیلم
گروه هکری جبهه پشتیبانی سایبری اعلام کرد که یکی از مهمترین شرکتهای صنایع غذایی رژیم صهیونیستی را هدف قرار داده است.
گروهی از محققان الگوریتمی را توسعه دادهاند که پرواز امنتر و بدون برخورد پهپادها را در یک محیط مشخص هوایی، ممکن میسازد.

تازه ترین ها

1405/08/25 - 22:55-
تلگرام
فیلتر تلگرام در اردن و عراق
اردن و عراق اپلیکیشن تلگرام را به دلیل نگرانیهای مربوط به امنیت ملی مسدود کردند.

1405/08/25 - 22:10-
آمریکا
محدودیت دسترسی چین به تراشههای هوش مصنوعی آمریکا با دستور ترامپ
همزمان با سفر ترامپ به چین، دولت ترامپ دسترسی چین به تراشههای هوش مصنوعی را محدود میکند.

1405/08/25 - 21:04-
آمریکا
حمایت ترامپ از بازگشت جنسن هوانگ به سمت مدیرعاملی انویدیا
ترامپ از احتمال بازگشت جنسن هوانگ به سمت مدیرعاملی انویدیا حمایت میکند.
مطالب مرتبط
در این بخش مطالبی که از نظر دسته بندی و تگ بندی مرتبط با محتوای جاری می باشند نمایش داده میشوند.